เทคโนโลยีหุ่นยนต์ขั้นสูงสำหรับงานนิวเคลียร์
(Advanced Nuclear Robotics)
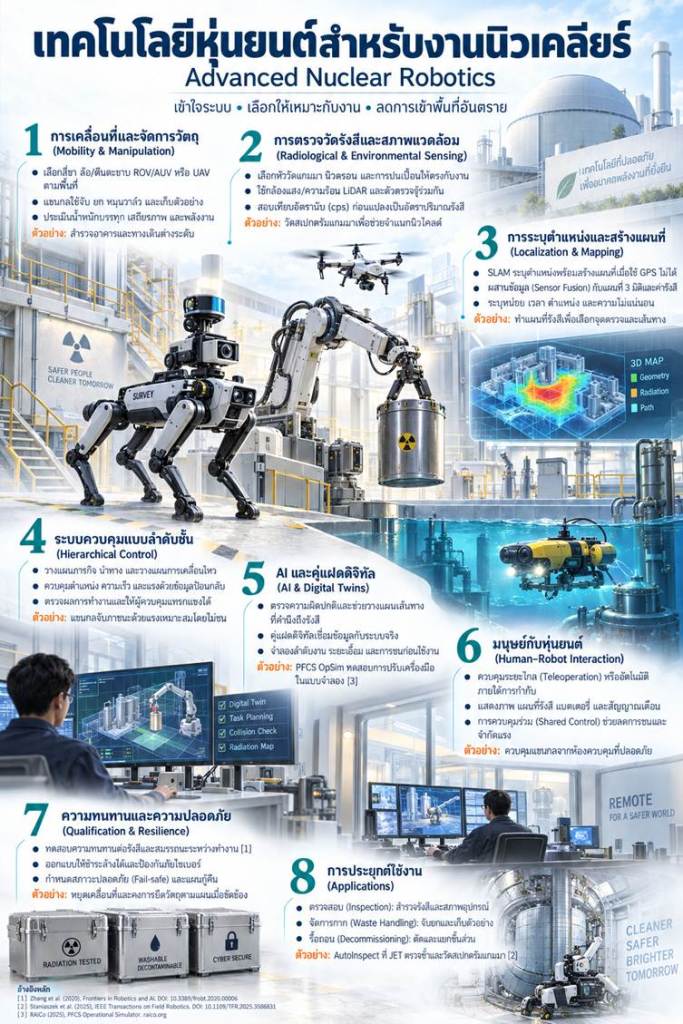
เทคโนโลยีหุ่นยนต์ขั้นสูงสำหรับงานนิวเคลียร์ (Advanced Nuclear Robotics) เป็นการ บูรณาการวิศวกรรมเครื่องกล ระบบควบคุม การตรวจวัดรังสี และการประมวลผลข้อมูล เพื่อให้หุ่นยนต์สามารถสำรวจ ตรวจสอบ และปฏิบัติงานในพื้นที่ที่มีข้อจำกัดในการเข้าถึงหรือมีอันตรายต่อบุคลากร เช่น พื้นที่รังสีสูง บริเวณปนเปื้อนกัมมันตรังสี บ่อเก็บเชื้อเพลิงใช้แล้ว และสถานประกอบการที่อยู่ระหว่างการรื้อถอน
เป้าหมายสำคัญคือการลดความจำเป็นในการให้บุคลากรเข้าไปสัมผัสอันตรายโดยตรง เพิ่มคุณภาพของข้อมูล และช่วยให้ปฏิบัติงานได้อย่างสม่ำเสมอ โดยวงจรการทำงานประกอบด้วย การตรวจรับข้อมูล (Sensing) การระบุตำแหน่ง (Localization) การสร้างแผนที่ (Mapping) การตัดสินใจ (Decision-making) การปฏิบัติงาน (Action) และการตรวจสอบผล (Verification)
1. การเคลื่อนที่และการจัดการวัตถุ (Mobility and Manipulation)
ต้องออกแบบให้เหมาะกับพื้นที่และลักษณะภารกิจ การสำรวจอาคาร การตรวจสอบใต้น้ำ และการตัดชิ้นส่วนปนเปื้อนต้องการสมรรถนะของหุ่นยนต์แตกต่างกัน
| รูปแบบหุ่นยนต์ | ลักษณะการใช้งาน | ประเด็นที่ต้องพิจารณา |
| หุ่นยนต์สี่ขา (Quadruped Robot) | สำรวจอาคาร เดินผ่านพื้นต่างระดับ และขึ้นลงบันไดภายในขอบเขตสมรรถนะ | เสถียรภาพ น้ำหนักบรรทุก และระยะเวลาการใช้แบตเตอรี่ |
| หุ่นยนต์ล้อหรือตีนตะขาบ (Wheeled or Tracked Robot) | ตรวจสอบพื้นอาคาร อุโมงค์ และขนย้ายเครื่องมือ | การยึดเกาะ การผ่านสิ่งกีดขวาง และความเสี่ยงต่อการติดค้าง |
| ยานใต้น้ำควบคุมจากระยะไกล (Remotely Operated Vehicle: ROV) | ตรวจสอบบ่อ ถัง และโครงสร้างใต้น้ำ รวมถึงเก็บตัวอย่างเมื่อมีเครื่องมือรองรับ | ความขุ่น การรั่วซึม การพันกันของสายควบคุม และการกู้คืน |
| ยานใต้น้ำอัตโนมัติ (Autonomous Underwater Vehicle: AUV) | สำรวจใต้น้ำตามภารกิจที่กำหนดด้วยระบบควบคุมบนยาน | การระบุตำแหน่ง การสื่อสาร และความเหมาะสมกับพื้นที่จำกัด |
| แขนกล (Robotic Manipulator) | จับ ยก หมุนวาล์ว เก็บตัวอย่าง และใช้เครื่องมือตัด | ระยะเอื้อม ความแม่นยำ แรงจับ และการป้องกันวัตถุตก |
| อากาศยานไร้คนขับ (Unmanned Aerial Vehicle: UAV) | ตรวจสอบบริเวณสูง หลังคา ผนัง และสำรวจพื้นที่กว้าง | น้ำหนักหัววัด ระยะเวลาบิน สิ่งกีดขวาง และระบบนำทาง |
หุ่นยนต์เคลื่อนที่อาจติดตั้งแขนกลเป็น หุ่นยนต์เคลื่อนที่พร้อมแขนกล (Mobile Manipulator) เพื่อเดินทางไปยังตำแหน่งเป้าหมายแล้วปฏิบัติงานกับวัตถุได้ เช่น เข้าไปเก็บตัวอย่างหรือหมุนวาล์ว อย่างไรก็ตาม การเพิ่มแขนกล หัววัด และวัสดุกำบังรังสีจะเปลี่ยนน้ำหนักและจุดศูนย์ถ่วง จึงต้องประเมินเสถียรภาพและการใช้พลังงานร่วมกัน
2. การตรวจวัดรังสีและสภาพแวดล้อม (Radiological and Environmental Sensing)
ทำให้หุ่นยนต์สามารถรวบรวมข้อมูลสำหรับประเมินพื้นที่และวางแผนงาน การเลือกตัวตรวจรู้ (Sensor) ต้องสัมพันธ์กับปริมาณที่ต้องการวัดและอันตรายที่คาดว่าจะพบ
- หัววัดรังสีแกมมา (Gamma-ray Detector) ใช้สำรวจสนามรังสีและค้นหาบริเวณที่มีสัญญาณสูง หากวัดสเปกตรัมพลังงานได้ สามารถใช้แกมมาสเปกโทรเมทรี (Gamma-ray Spectrometry) ช่วยจำแนกนิวไคลด์กัมมันตรังสี (Radionuclide Identification)
- หัววัดนิวตรอน (Neutron Detector) ใช้ในงานที่เกี่ยวข้องกับสนามนิวตรอน โดยต้องเลือกชนิดและการตอบสนองต่อพลังงานให้เหมาะสมกับภารกิจ
- หัววัดตรวจการปนเปื้อน (Contamination Probe) ใช้ตรวจการปนเปื้อนกัมมันตรังสี (Radioactive Contamination) บนพื้นผิว โดยเฉพาะการวัดแอลฟาและบีตาที่ต้องควบคุมระยะระหว่างหัววัดกับผิวอย่างเหมาะสม
- กล้องแสงที่มองเห็นและกล้องถ่ายภาพความร้อน (Optical Camera and Thermal Camera) ใช้ตรวจรอยรั่ว การกัดกร่อน ตำแหน่งวัตถุ และความผิดปกติทางความร้อน
- ไลดาร์ (Light Detection and Ranging: LiDAR) ใช้วัดระยะและรูปทรงของพื้นที่ เพื่อสร้างแผนที่สามมิติและหลีกเลี่ยงสิ่งกีดขวาง
- ตัวตรวจรู้สภาพแวดล้อมและเครื่องมือเก็บตัวอย่าง (Environmental Sensors and Sampling Tools) ใช้วัดอุณหภูมิ ความชื้น ก๊าซ หรือเก็บน้ำ ตะกอน และสิ่งปนเปื้อนไปวิเคราะห์เพิ่มเติม
ในการแปลผลการตรวจวัด อัตรานับ (Count Rate) เช่น จำนวนครั้งต่อวินาที (counts per second: cps) ไม่สามารถใช้แทนอัตราปริมาณรังสี (Dose Rate) เช่น µSv/h หรือ กัมมันตภาพรังสี (Activity) เช่น Bq ได้โดยตรง การแปลงอัตรานับเป็นปริมาณเหล่านี้ต้องอาศัยข้อมูล การสอบเทียบ (Calibration) ที่เหมาะสม โดยคำนึงถึงปัจจัยที่เกี่ยวข้อง เช่น ประสิทธิภาพการตรวจวัด (Detection Efficiency) การตอบสนองต่อพลังงาน (Energy Response) และเรขาคณิตของการวัด (Measurement Geometry) ซึ่งรวมถึงระยะห่างและการจัดวางแหล่งกำเนิดรังสีกับหัววัด
นอกจากนี้ กล้องถ่ายภาพความร้อนตรวจการแผ่รังสีอินฟราเรดจากพื้นผิว ส่วนการตรวจรังสีไอออไนซ์ต้องใช้หัววัดที่ออกแบบสำหรับรังสีชนิดนั้น การติดตั้งกล้องเพียงอย่างเดียวจึงยังไม่ทำให้หุ่นยนต์สามารถประเมินอันตรายทางรังสีได้ครบถ้วน
3. การระบุตำแหน่งและการรับรู้สภาพแวดล้อม (Localization and Perception)
ช่วยให้หุ่นยนต์ทราบว่าตนเองอยู่ที่ใด มีสิ่งกีดขวางอะไร และข้อมูลที่วัดได้มาจากตำแหน่งใด ภายในอาคารที่มีผนังหนาหรือโครงสร้างใต้ดิน อาจไม่สามารถใช้สัญญาณจากระบบนำทางด้วยดาวเทียม (Global Navigation Satellite System: GNSS) ได้อย่างเพียงพอ
เทคโนโลยีสำคัญคือ การระบุตำแหน่งพร้อมสร้างแผนที่ (Simultaneous Localization and Mapping: SLAM) ซึ่งใช้ข้อมูลจากกล้อง LiDAR และหน่วยวัดความเฉื่อย (Inertial Measurement Unit: IMU) ตามการออกแบบของระบบ เพื่อประมาณการเคลื่อนที่และสร้างแผนที่พื้นที่
เมื่อนำข้อมูลตำแหน่งมารวมกับค่าตรวจวัดรังสี จะสร้าง แผนที่รังสี (Radiation Map) ที่เชื่อมโยงลักษณะอาคารกับการกระจายของรังสีได้ งานวิจัยของ Autonomous Robots Lab แสดงตัวอย่างการสร้างแผนที่สามมิติและค้นหาแหล่งกำเนิดรังสีด้วยหุ่นยนต์ในพื้นที่ที่ไม่มีสัญญาณ GPS. Autonomous Robots Lab
คุณภาพของแผนที่ขึ้นอยู่กับความแม่นยำของตำแหน่ง การจับคู่เวลาของข้อมูล ระยะเวลานับ และการสอบเทียบหัววัด หากหุ่นยนต์เคลื่อนที่เร็วเกินไป จำนวนสัญญาณที่เก็บได้ในแต่ละตำแหน่งอาจไม่เพียงพอ หรือบริเวณที่มีรังสีสูงอาจปรากฏคลาดเคลื่อนจากตำแหน่งจริง
สีบนแผนที่จึงควรระบุปริมาณ หน่วย ช่วงค่า และความไม่แน่นอน (Uncertainty) อย่างชัดเจน โดยตำแหน่งที่ตรวจพบค่าสูงอาจได้รับอิทธิพลจากแหล่งกำเนิดหลายตำแหน่ง การกำบัง และการกระเจิง จึงยังต้องตรวจสอบเพิ่มเติมก่อนยืนยันตำแหน่งแหล่งกำเนิด
4. โครงสร้างระบบควบคุมแบบลำดับชั้น (Hierarchical Control Architecture)
แบ่งการทำงานออกเป็นระดับ เพื่อแปลงเป้าหมายของผู้ควบคุมให้เป็นการเคลื่อนไหวที่เหมาะสมและตรวจสอบได้
- การวางแผนภารกิจ (Mission Planning) กำหนดเป้าหมาย ลำดับงาน พื้นที่อนุญาต และเงื่อนไขยุติภารกิจ
- การนำทางและหลีกเลี่ยงสิ่งกีดขวาง (Navigation and Obstacle Avoidance) เลือกและปรับเส้นทางไปยังตำแหน่งเป้าหมาย
- การวางแผนการเคลื่อนไหว (Motion and Trajectory Planning) คำนวณตำแหน่งและลำดับการเคลื่อนที่ของตัวหุ่นยนต์หรือข้อต่อ
- การควบคุมตำแหน่ง ความเร็ว และแรง (Position, Velocity and Force Control) ใช้ข้อมูลป้อนกลับ (Feedback) ปรับการทำงานให้เป็นไปตามเป้าหมาย
- การขับเคลื่อน (Actuation) ส่งคำสั่งไปยังมอเตอร์ ชุดขับ วาล์ว หรือเบรกเพื่อให้เกิดการเคลื่อนไหวจริง
ตัวอย่างเช่น คำสั่งให้ตรวจสอบวาล์วหนึ่งตัวจะถูกแปลงเป็นการเดินทางไปยังตำแหน่งที่กำหนด จัดท่ากล้องหรือแขนกล บันทึกข้อมูล และตรวจสอบว่าผลการตรวจมีคุณภาพเพียงพอ หากเส้นทางถูกปิดกั้น ระบบต้องเลือกทางอื่นหรือรายงานว่าไม่สามารถทำงานนั้นได้
การทำงานแต่ละระดับอยู่ภายใต้ การกำกับดูแลโดยมนุษย์ (Human Supervisory Control) และหน้าที่ด้านความปลอดภัยที่เหมาะสม ผู้ควบคุมต้องสามารถติดตามสถานะ เปลี่ยนภารกิจ และแทรกแซงได้ตามการออกแบบของระบบ
5. ปัญญาประดิษฐ์ การทำงานอัตโนมัติ และคู่แฝดดิจิทัล (Artificial Intelligence, Autonomy and Digital Twins) ช่วยให้ข้อมูลจากหุ่นยนต์นำไปใช้สนับสนุนการตัดสินใจได้มากขึ้น
- ปัญญาประดิษฐ์ (Artificial Intelligence: AI) สามารถช่วยจำแนกวัตถุ ตรวจหาความเปลี่ยนแปลงของภาพ และระบุข้อมูลผิดปกติ เช่น อุณหภูมิอุปกรณ์เพิ่มขึ้น วัตถุเคลื่อนย้าย หรือสัญญาณรังสีเปลี่ยนแปลง การตรวจจับความผิดปกติ (Anomaly Detection) ควรแสดงตำแหน่ง เวลา และหลักฐานประกอบ เพื่อให้ผู้เชี่ยวชาญตรวจสอบสาเหตุได้
- การวางแผนเส้นทางที่คำนึงถึงรังสี (Radiation-aware Path Planning) พิจารณาระยะทาง ระดับรังสี เวลาปฏิบัติงาน และพลังงานที่เหลือร่วมกัน เส้นทางที่สั้นที่สุดอาจทำให้อุปกรณ์ได้รับรังสีสะสมมากกว่าเส้นทางที่ยาวกว่าแต่ผ่านบริเวณรังสีต่ำ จึงต้องเลือกตามวัตถุประสงค์และข้อจำกัดของภารกิจ
- คู่แฝดดิจิทัล (Digital Twin) เป็นตัวแทนดิจิทัลของระบบจริงที่เชื่อมโยงกับข้อมูลสถานะตามขอบเขตและความถี่ที่กำหนด อาจรวมรูปทรงอาคาร สถานะอุปกรณ์ การเคลื่อนไหวของหุ่นยนต์ และข้อมูลรังสี เพื่อใช้ติดตาม วิเคราะห์ และจำลองงาน แบบจำลองสามมิติที่ไม่มีการเชื่อมข้อมูลสถานะจากระบบจริงยังเป็นแบบจำลองดิจิทัล (Digital Model)
ระบบจำลองช่วยตรวจการชน ประเมินระยะเอื้อม ทดลองลำดับงาน และฝึกผู้ควบคุมก่อนเข้าพื้นที่จริง ตัวอย่างคือโครงการ PFCS Operational Simulator ของ RAICo และ Sellafield ซึ่งใช้ข้อมูลสำรวจสามมิติร่วมกับระบบจำลองหุ่นยนต์เพื่อทดสอบการเปลี่ยนเครื่องมือและขั้นตอนปฏิบัติงาน. RAICo, 2025
6. การทำงานร่วมกันระหว่างมนุษย์กับหุ่นยนต์ (Human–Robot Interaction)
ต้องทำให้ผู้ควบคุมเข้าใจสถานการณ์และตัดสินใจได้จากข้อมูลที่เพียงพอ รูปแบบการทำงานมีตั้งแต่การควบคุมระยะไกลโดยตรง (Teleoperation) การควบคุมร่วมที่หุ่นยนต์ช่วยหลีกเลี่ยงการชนหรือจำกัดแรง (Shared Control) ไปจนถึงการทำงานอัตโนมัติภายใต้การกำกับ (Supervised Autonomy)
ส่วนติดต่อระหว่างมนุษย์กับเครื่องจักร (Human–Machine Interface: HMI) ควรแสดงภาพจากกล้อง ตำแหน่งหุ่นยนต์ แผนที่รังสี สถานะแขนกล แบตเตอรี่ คุณภาพการสื่อสาร และสัญญาณเตือนร่วมกัน เพื่อช่วยสร้าง ความเข้าใจสถานการณ์ (Situational Awareness)
เทคโนโลยีเสมือนจริง (Virtual Reality: VR) และการแสดงข้อมูลเสริมบนภาพจริง (Augmented Reality: AR) อาจช่วยให้เห็นความสัมพันธ์เชิงพื้นที่ได้ชัดเจนขึ้น ส่วนการสะท้อนแรงกลับสู่ผู้ควบคุม (Haptic Feedback) ช่วยให้รับรู้การสัมผัสและแรงต้านของเครื่องมือ
เมื่อการสื่อสารขาดหาย ระบบต้องตอบสนองตามสภาวะปลอดภัยที่วิเคราะห์ไว้ เช่น หยุดเคลื่อนที่โดยยังคงยึดวัตถุ หรือกลับไปยังตำแหน่งที่ตรวจสอบแล้ว การหยุดจ่ายพลังงานทุกส่วนทันทีอาจไม่เหมาะกับทุกภารกิจ โดยเฉพาะเมื่อแขนกลกำลังยกวัสดุ
7. การทวนสอบความเหมาะสมและความทนทานสำหรับงานนิวเคลียร์ (Nuclear Qualification and Resilience) ต้องมีหลักฐานว่าหุ่นยนต์สามารถทำงานได้ภายใต้สภาพแวดล้อมและข้อจำกัดที่กำหนด โดยพิจารณาประเด็นสำคัญต่อไปนี้
- ความทนทานต่อรังสี (Radiation Tolerance): ประเมินชนิดและพลังงานรังสี อัตราปริมาณรังสี ระยะเวลาปฏิบัติงาน และการได้รับรังสีสะสมของชิ้นส่วน
- การควบคุมการปนเปื้อนและการชำระล้าง (Contamination Control and Decontamination): ออกแบบพื้นผิว รอยต่อ และเครื่องมือให้ลดการสะสมหรือแพร่กระจายสิ่งปนเปื้อน
- ความทนทานต่อสภาพแวดล้อม (Environmental Robustness): รองรับอุณหภูมิ ความชื้น น้ำ ฝุ่น สารเคมี และแรงกระแทกตามสภาพใช้งาน
- การสื่อสารและพลังงาน (Communication and Power): ประเมินการสูญเสียสัญญาณและการหมดพลังงานระหว่างภารกิจ
- ความมั่นคงปลอดภัยไซเบอร์ (Cybersecurity): ควบคุมสิทธิ์เข้าถึงและรักษาความถูกต้องครบถ้วนของข้อมูลกับคำสั่ง
- การเข้าสู่สภาวะปลอดภัยเมื่อขัดข้อง (Fail-safe Design): กำหนดการตอบสนองเมื่อการระบุตำแหน่ง ระบบขับเคลื่อน หรือการสื่อสารผิดปกติ
- ความสามารถในการบำรุงรักษาและกู้คืน (Maintainability and Recoverability): เตรียมวิธีนำหุ่นยนต์กลับหรือจัดการเมื่อไม่สามารถทำภารกิจต่อได้
รังสีอาจเปลี่ยนสมบัติของอิเล็กทรอนิกส์ เซนเซอร์ ชิ้นส่วนเชิงแสง ฉนวน และซีล จึงควรประเมินสมรรถนะของระบบขณะปฏิบัติงานร่วมกับการทดสอบความทนทาน งานของ Zhang และคณะเสนอการทดสอบแขนกลระหว่างเคลื่อนไหวในสนามรังสี เพื่อเชื่อมผลการได้รับรังสีกับความสามารถในการทำงานจริง. Zhang et al., 2020
ตัวชี้วัดควรครอบคลุมความสำเร็จของภารกิจ ความครบถ้วนของข้อมูล ความไม่แน่นอนของการวัด ความแม่นยำของตำแหน่ง และความถี่ที่ต้องให้มนุษย์แทรกแซง รวมทั้งเวลาติดตั้ง การตรวจการปนเปื้อน และการบำรุงรักษาหลังใช้งาน
8. การประยุกต์ใช้งานจริง (Real-world Applications) ครอบคลุมทั้งการสำรวจ การจัดการกาก การตรวจสอบตามรอบเวลา และการตรวจสอบวัสดุนิวเคลียร์ ตัวอย่างที่มีหลักฐานเผยแพร่ ได้แก่
- Sellafield ประเทศสหราชอาณาจักร: ใช้หุ่นยนต์สี่ขา Spot พร้อมกล้องและ LiDAR สำรวจพื้นที่อันตราย รวมถึงใช้หุ่นยนต์คลานตรวจสอบโครงสร้างท่อ ข้อมูลที่ได้ช่วยประเมินสภาพพื้นที่และวางแผนงานโดยลดความจำเป็นในการให้บุคลากรเข้าไปสำรวจโดยตรง. Sellafield Ltd, 2023
- การตรวจสอบบริเวณเครื่องปฏิกรณ์ฟิวชัน JET: งาน AutoInspect รายงานการทดสอบหุ่นยนต์สำหรับภารกิจสำรวจตามกำหนด เก็บภาพและข้อมูลเซนเซอร์ โดยมีการติดตั้งหัววัดแกมมาเพื่อบันทึกสเปกตรัมด้วย ผลงานนี้แสดงทั้งความสามารถในการตรวจสอบซ้ำและการแทรกแซงที่ยังต้องอาศัยมนุษย์. Staniaszek et al., 2024
- การพิทักษ์ความปลอดภัยทางนิวเคลียร์ (Nuclear Safeguards): IAEA รายงานการพัฒนายานผิวน้ำไร้คนขับ (Unmanned Surface Vehicle: USV) จากกิจกรรม Robotics Challenge เพื่อช่วยผู้ตรวจสอบยืนยันการมีอยู่ของวัสดุนิวเคลียร์ที่เก็บใต้น้ำ. IAEA, 2019
- การสำรวจและเก็บตัวอย่างในสถานการณ์อันตราย: งานวิจัย UGV-CBRN เชื่อมการทำแผนที่รังสีอัตโนมัติกับการเก็บตัวอย่างกึ่งอัตโนมัติ โดยมนุษย์กำหนดเป้าหมายและควบคุมจากระยะไกล มีการรายงานผลทดสอบภาคสนามภายใต้สถานการณ์จำลองที่กำหนด. Schwaiger et al., 2024
เอกสารอ้างอิง
- Autonomous Robots Lab. (n.d.). Robotics for nuclear sites.
- International Atomic Energy Agency. (2019, April 18). Enhancing safeguards verification work with innovative technology [Video].
- Robotics and Artificial Intelligence Collaboration. (2025, July 21). A simulation of a nuclear facility makes it safer to upgrade waste handling robots.
- Schwaiger, S., Muster, L., Novotny, G., Schebek, M., Wöber, W., Thalhammer, S., & Böhm, C. (2024). UGV-CBRN: An unmanned ground vehicle for chemical, biological, radiological, and nuclear disaster response [Preprint]. arXiv. DOI: 10.48550/arXiv.2406.14385
- Sellafield Ltd. (2023, November 3). Sellafield robots leading an evolution in nuclear decommissioning. GOV.UK.
- Staniaszek, M., Flatscher, T., Rowell, J., Niu, H., Liu, W., You, Y., Gadd, M., Mattamala, M., Schutz, A., De Martini, D., Pitt, L., Skilton, R., Fallon, M., & Hawes, N. (2025). AutoInspect: Toward long-term autonomous inspection and monitoring. IEEE Transactions on Field Robotics, 2, 529–548. DOI: 10.1109/TFR.2025.3586831
- Zhang, K., Hutson, C., Knighton, J., Herrmann, G., & Scott, T. (2020). Radiation tolerance testing methodology of robotic manipulator prior to nuclear waste handling. Frontiers in Robotics and AI, 7, Article 6. DOI: 10.3389/frobt.2020.00006


ใส่ความเห็น